


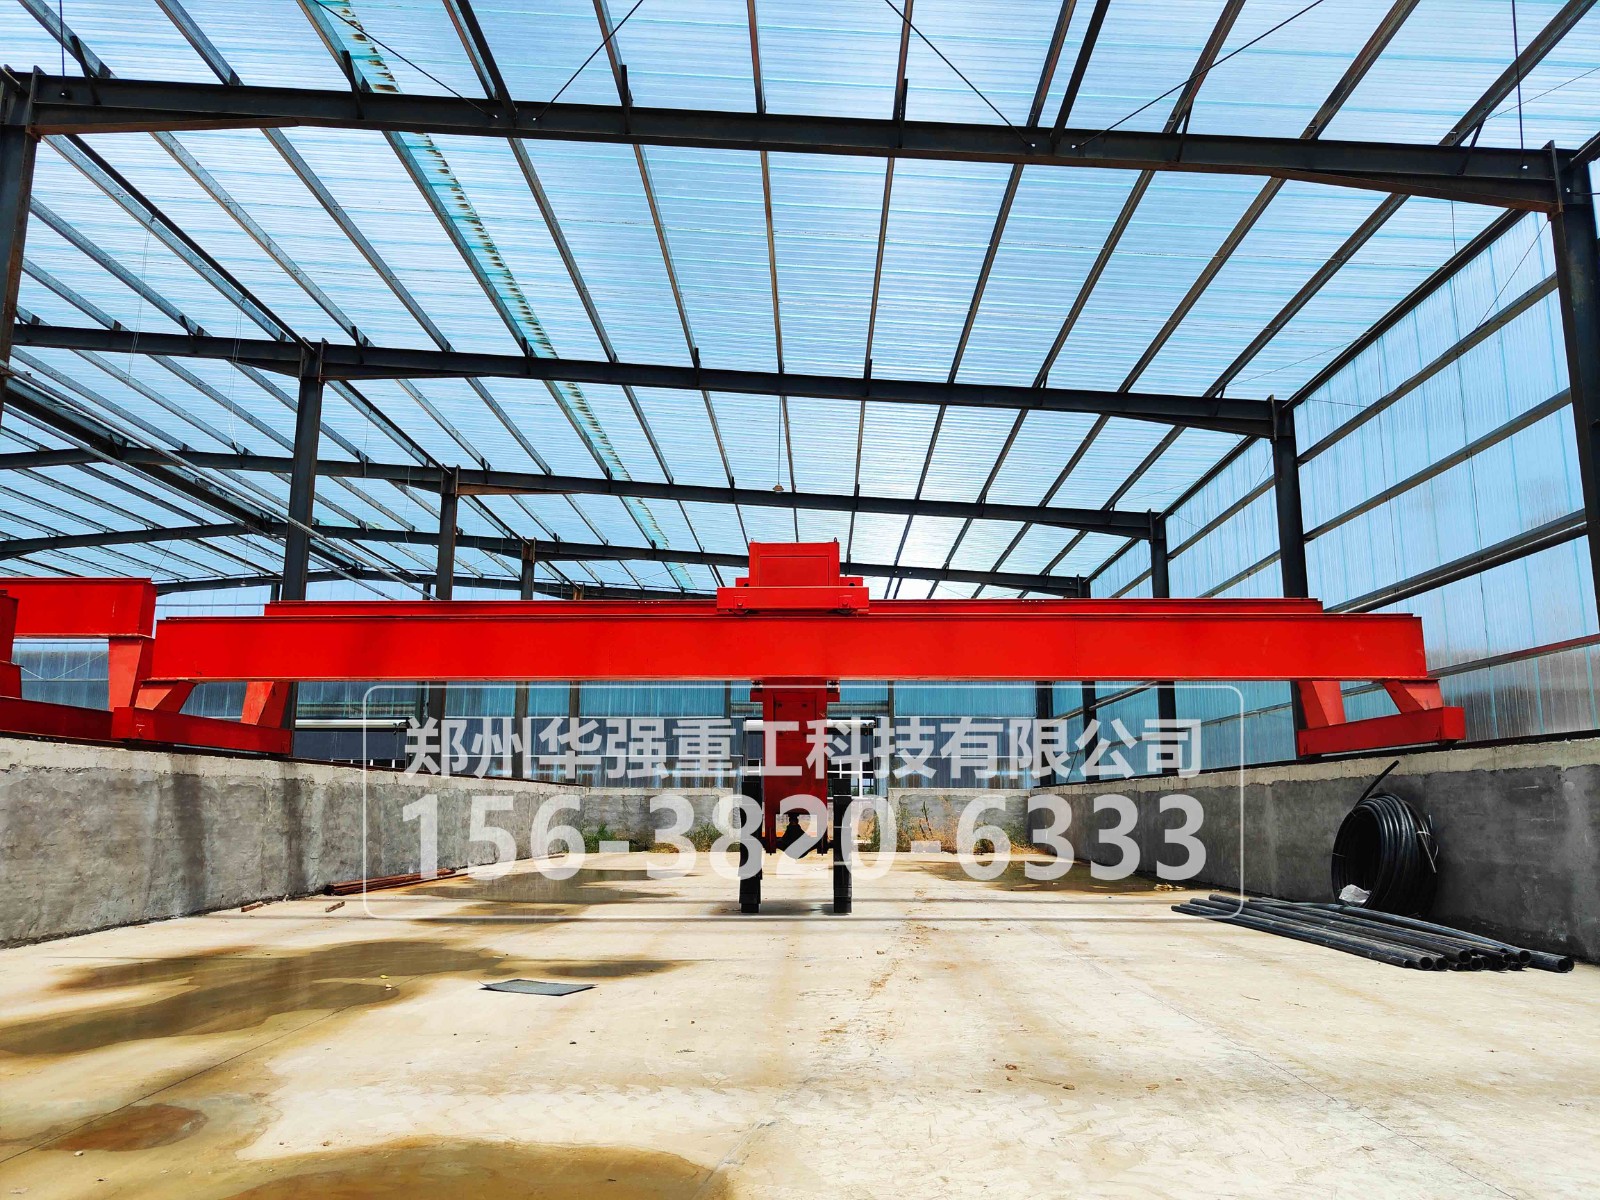
有机肥自动翻堆机实现“一机多槽”自动转场,核心不在于翻堆机本身跑得更快,而在于在翻堆机之外增加了一套“横向换轨”系统,把设备从一条槽的纵向轨道,平移到另一条槽的纵向轨道上,并保证对接精度足以让翻堆机直接驶入、继续作业。这套系统通常由移行机(移槽车/换轨车)、横向轨道、定位与控制系统三部分构成,缺一不可。
发酵车间的槽体通常并排布置,每条槽顶部铺设供翻堆机前后行走的纵向轨道,但在槽体端头或侧面,会铺设一条垂直于纵向轨道的横向轨道。移行机就运行在这条横向轨道上,其台面上装有两条与槽体纵向轨道间距相同、高度持平的短轨。
转场的机械动作遵循一个固定顺序:翻堆机完成当前槽的翻抛后,先将翻抛部件(滚筒或链板)提升至安全高度,脱离物料;随后整机驶入停靠在槽端的移行机台面,纵向轨道与移行机的短轨对接;移行机承载着翻堆机沿横向轨道平移到目标槽位,短轨与目标槽的纵向轨道再次精准对齐;翻堆机驶入新槽,降下翻抛部件,开始下一轮作业。整个过程中,翻堆机自身只负责纵向行走和翻抛,横向位移完全由移行机承担,两者的分工清晰。根据自动化程度和产能需求,移行机的形态存在差异。简易方案采用独立的移槽车,翻堆机驶上驶下依靠限位开关和操作人员确认,成本低,适合3—5条槽的中小规模布局。中大型方案则将移行机与翻堆机深度集成,如链板翻堆机配套的移行平台,或液压翻堆机配套的移行车,由同一套PLC统一调度,换槽过程无需人工介入。还有一种侧出料式移行车,在承载换轨的同时集成输料皮带机,翻堆机驶入移行机的过程中,槽端已腐熟的物料可直接被皮带输出,换轨与出料一步完成,减少了工序之间的等待。
移行机横移到目标槽位后,如果短轨与纵向轨道之间存在几毫米的横向或高度偏差,翻堆机驶入时就会出现轮缘啃轨、入轨困难甚至脱轨。因此,自动转场的可靠性,在很大程度上取决于定位系统能否在每次换槽时复现同一个对接精度。
当前主流的方案采用激光定位与编码器测距的双重校验:移行机轨道两侧安装激光定位传感器,实时捕捉移行机的横向位置,定位精度可达±3 mm;编码器同步记录行走距离,与预设的槽体位置参数比对。两者互为冗余——编码器负责连续测距,激光传感器负责在目标点附近进行校准,避免因行走轮打滑或轨道积料造成的累积误差。系统在调试阶段将每条槽的对接位置写入程序,操作时只需在触摸屏上选择目标槽号,移行机即自动运行至对应位置并停靠,翻堆机随后按程序驶入。
精度之外,轨道本身的安装质量是自动对位能够成立的前提。移行机的横向轨道与各槽纵向轨道之间的标高差、平行度,如果超出翻堆机行走轮的容差范围,传感器定位再准,机械层面也无法顺利入轨。自动转场系统在验收时,空载状态下的重复对位精度和满载通过性应当作为两项独立指标分别测试。
自动转场涉及翻堆机升降、纵向行走、移行机横移三个动作的时序配合,任何一个动作的顺序错误都可能造成设备碰撞或轨道损伤。控制系统的安全逻辑通常包括:翻抛部件未提升至安全高度,纵向行走被禁止;移行机未到达目标位置并发出到位信号,翻堆机不允许驶入;翻堆机未完全驶离槽体轨道,移行机不允许启动横移。这些联锁由PLC程序强制执行,而非依赖操作人员的判断。
异常情况下的处理能力同样是自动转场“可用”的组成部分。编码器或激光传感器失效、移行机在横移中途卡滞、目标槽位被占用或未准备好,系统应能停在安全状态并给出明确的故障代码,而不是让设备在无定位依据的情况下继续动作。对于无人值守运行的模式,远程报警和状态回传是必要配置,使异常能够在造成物料或设备损失之前被响应。
从工程落点看,一机多槽自动转场的实现,本质上是用移行机把“纵向翻抛”和“横向换位”解耦,再用定位系统和联锁逻辑把两者重新组织成一个可重复的自动化节拍。它的价值不在于单次换槽快了几分钟,而在于翻堆机不再被绑定在一条槽上——设备的翻抛能力可以在多条槽之间按发酵节奏轮换调度,闲置时间和重复投资被同时压缩。


